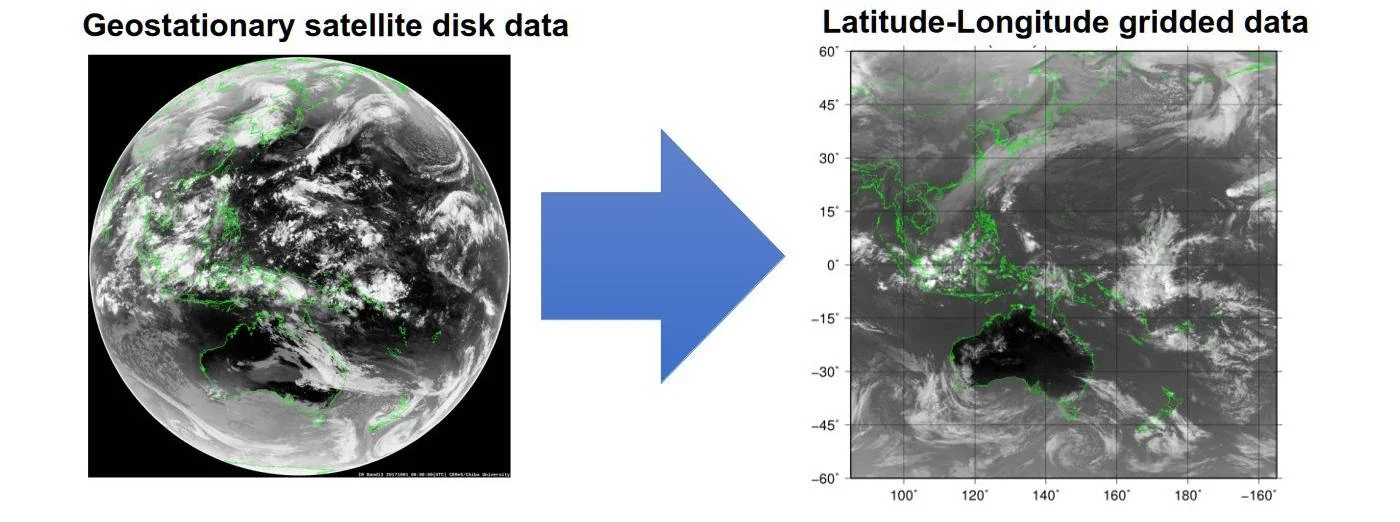
静止衛星観測座標から地理座標へ
静止気象衛星は、赤道上空約35,800 kmの静止軌道から地球を観測します。観測画素は緯度経度ではなく、衛星から見た走査角やライン・カラムなどの衛星投影座標で定義されます。衛星データを地上観測、地形、気象場などの地理情報と統合して解析するためには、各観測画素に対応する地理座標を算出する必要があります。
この変換では、衛星位置、衛星姿勢、走査幾何および地球楕円体モデルを用い、観測視線と地球楕円体との交点から各画素の緯度・経度を求めます。
走査角、ライン・カラムとして観測画素を定義。
ナビゲーション情報と地球楕円体モデルから観測視線を計算。
観測視線と地球楕円体との交点から地理座標を算出。
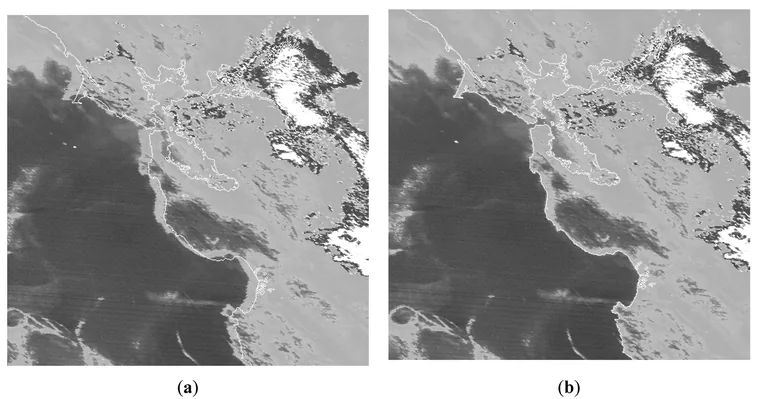
ナビゲーション誤差により、投影変換だけでは十分な位置精度が得られない
衛星投影式そのものは幾何学的に定義されていますが、計算に用いるナビゲーション情報には誤差が含まれます。衛星姿勢、軌道情報、走査ミラーの動作などに起因する誤差は、算出される地理座標の位置誤差として現れます。したがって、ナビゲーション情報に基づいて衛星投影座標を緯度経度へ変換するだけでは、海岸線や島、地表面ランドマークの位置精度を十分に確保できません。
AMATERASSでは、この幾何学的投影変換後に残る残留位置誤差を観測画像から推定し、ナビゲーション情報を補正するGeolocation Correction methodを開発しました。
観測画像に基づく残留位置誤差の推定
残留位置誤差の推定には、可視チャンネルの観測画像と、SRTM 1秒メッシュなどを用いて構築した地理参照ランドマーク画像との画像照合を用います。画像間の相対位置は位相限定相関(Phase-Only Correlation: POC)によって推定します。2次元高速フーリエ変換から得られる相関面のピーク位置に基づき、画像座標系における列・行方向の位置誤差成分を算出します。
高頻度観測へ継続適用するため、位置誤差推定は並列化されています。ひまわり8号の10分ごとのフルディスク観測では22,709点を対象とし、88スレッドで約10秒で処理します。
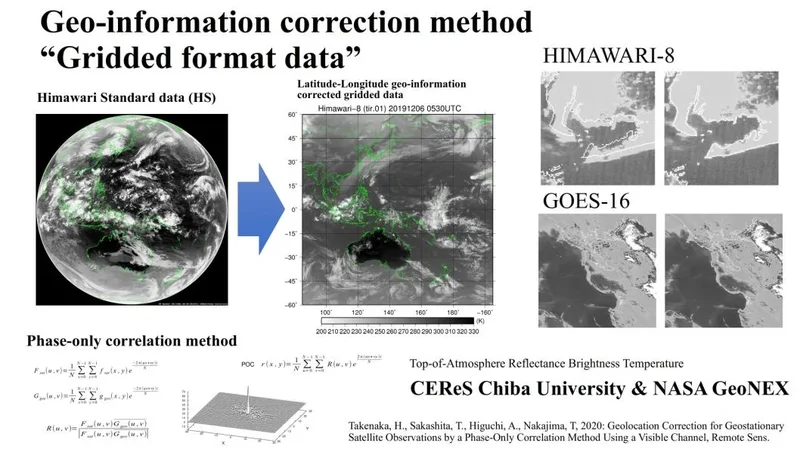
推定した位置誤差をナビゲーションパラメータへ反映
POCによって推定した画像座標系の列・行方向の位置誤差成分を、観測時刻ごとのナビゲーション補正量として保持し、後段の地理座標計算へ反映します。列方向・行方向の補正量は、衛星ナビゲーションで用いる coff・loff に反映されます。これにより、同一地表面に対して観測時刻ごとに生じる位置座標の時間変動を低減します。
補正後のナビゲーション情報は、可視・赤外を含む各バンドの地理座標計算に共通して適用されます。
補正後の地理座標に基づく緯度経度グリッド生成
位置補正後の観測画素を共通の地理座標系へ再配置し、AMATERASSではネイティブ解像度に応じて0.005°、0.01°、0.02°の等緯度経度グリッドを生成します。これにより、衛星観測を地上観測点、気象場、地形、土地被覆などの外部データと同一の地理座標上で統合できます。
日射量などの衛星推定値を地上観測で検証する場合、位置誤差は物理量推定誤差とは独立した誤差要因になります。また時系列解析では、位置誤差が擬似的な空間変動として現れるため、観測時刻間で一貫した地理座標を確保することが重要です。
AMATERASSからNASA GeoNEXへ
AMATERASS関連の研究開発で構築された観測位置情報補正と静止衛星ディスクデータのグリッド生成プログラムは、NASA NEXへ提供されました。その後、GeoNEXチームによるワークフローへの統合と実行を経て、NASA GeoNEX L1Gプロダクトの生成に利用されました。AMATERASSのために開発した位置情報補正とグリッド生成の技術が、NASAのプロダクト生成へ適用された例です。
Takenaka, H. et al. (2020), “Geolocation Correction for Geostationary Satellite Observations by a Phase-Only Correlation Method Using a Visible Channel,” Remote Sensing, 12, 2472. doi:10.3390/rs12152472 ↗
Wang, W. et al. (2020), “An Introduction to the Geostationary-NASA Earth Exchange (GeoNEX) Products,” Remote Sensing, 12, 1267. doi:10.3390/rs12081267 ↗